 Anmelden

Raspberry Pi Connect erweitert
01. Juli 2024 um 07:46
Die Raspberry Pi Foundation bietet mit Raspberry Pi Connect Zugriff über den Browser. Die aktuelle Beta-Version erweitert den Dienst auf alle Raspberry Pi-Modelle.


Die Raspberry Pi Foundation bietet mit Raspberry Pi Connect Zugriff über den Browser. Die aktuelle Beta-Version erweitert den Dienst auf alle Raspberry Pi-Modelle.
Das Buch „Nextcloud Schnelleinstieg“ von Herbert Hertramph ist in der 1. Auflage 2023 im mitp-Verlag erschienen. Es trägt den Untertitel „Der leichte Weg zur eigenen Cloud – Daten sicher speichern und teilen“. Das Buch hat insgesamt 224 Seiten und ist für Nutzer konzipiert, die sich für die Verwendung von Nextcloud entschieden haben oder dies planen. Es bietet einen umfassenden Einblick in die Funktionalitäten und die Handhabung dieser besonderen Open-Source-Cloud.
Dieses Buch geht weniger auf Installationsmöglichkeiten der Nextcloud ein, gibt aber wertvolle Tipps, wie der Nutzer an eine eigene Nextcloud gelangt, ob als selbst installiertes Filesharing-System auf einem Einplatinencomputer, wie dem Raspberry Pi, einem angemieteten vServer oder als gemanagte Cloud bei einem Nextcloud-Spezialisten.
In seinem Buch konzentriert sich der Autor ausschließlich auf die Benutzung der Nextcloud. Er erklärt den Aufbau und die Funktionen auf eine klare und verständliche Art. Der Einsatz vieler Grafiken und Screenshots unterstützt diese Erklärungen und macht sie leicht nachvollziehbar.
Im Buch von Herbert Hertramph wird keine spezifische Nextcloud-Version genannt, was aufgrund der häufigen Veröffentlichung neuer Hauptversionen des Open-Source-Projekts in etwa alle sechs Monate auch kaum möglich ist.
Herbert Hertramph zeigt anschaulich die vielfältigen Möglichkeiten, die sich durch die Anwendungen Dateien zur Dateiverwaltung, Kalender und Kontakte ergeben. Er erläutert, wie Daten einfach geteilt werden können und wie kollaboratives Arbeiten in der Cloud funktioniert. Zudem werden spannende Apps wie Aufgaben und Deck genauer betrachtet. Deck ist ein nützliches Kanban System zur Planung und Umsetzung eigener Projekte. Mail und Talk werden ebenfalls ausführlich erklärt: Mail ist ein in die Cloud integrierter eMail-Client und Talk eine eigenständige Anwendung für Videokonferenzen.
Außerdem wird detailliert besprochen, wie arbeitserleichternde Clients für PC und Mobiltelefone genutzt werden können und wie Daten, Kontakte und Kalender mit diesen Geräten synchronisiert werden können.
Nextcloud ist ein hochwertiges, ausgereiftes und kostenfreies System, das in zahlreichen Unternehmen und Bildungseinrichtungen eingesetzt wird. Es wurde in Deutschland entwickelt, ist Open Source und bietet eine transparente Plattform. Anders als herkömmliche Cloud-Lösungen umfasst Nextcloud neben den Grundfunktionen wie Filesharing auch einen E-Mail-Client, Video-Konferenzmöglichkeiten und die Integration eines Online-Office, was es zu einem umfassenden Enterprise-Produkt macht.
Das Buch gliedert sich in folgende Kapitel:
Inhaltsverzeichnis und Leseprobe
Ich kann dieses Buch jedem empfehlen, der bereits über die Verwendung von Nextcloud nachdenkt oder bereits ein solches System nutzt. Selbst erfahrene Nutzer werden wahrscheinlich noch nützliche Hinweise darin finden. Insgesamt bin ich der Meinung, dass es sich lohnt, das Buch anzuschaffen.
Vor über vier Jahren hatte ich mich schon einmal mit dieser Thematik im Artikel „TURN-Server für Nextcloud Talk“ auseinandergesetzt. Über die Jahre hinweg hat sich jedoch einiges geändert und ich konnte mein Wissen ausbauen. Aus diesem Grund möchte ich nun meine aktuellsten Erkenntnisse noch einmal zusammenhängend präsentieren.
Ein TURN-Server wird von Nextcloud Talk benötigt, um Videokonferenzen zu ermöglichen. Der TURN-Server bringt die Teilnehmer, welche sich in verschiedenen Netzwerken befinden, zusammen. Nur so ist eine reibungslose Verbindung unter den Teilnehmern in Nextcloud Talk möglich.
Wer bisher meinen Anleitungen zur Installation von Nextcloud auf dem Raspberry Pi gefolgt ist, kann nun die eigene Cloud für Videokonferenzen fit machen. Zu bedenken gilt aber, dass ein eigener TURN-Server nur bis maximal 6 Teilnehmer Sinn macht. Wer Konferenzen mit mehr Teilnehmern plant, muss zusätzlich einen Signaling-Server integrieren.
Nun zur Installation des TURN-Servers. Zuerst installiert man den Server mit
sudo apt install coturn
und kommentiert folgende Zeile, wie nachfolgend zu sehen in /etc/default/coturn aus.
sudo nano /etc/default/coturn
Dabei wird der Server im System aktiviert.
#
# Uncomment it if you want to have the turnserver running as
# an automatic system service daemon
#
TURNSERVER_ENABLED=1
Nun legt man die Konfigurationsdatei zum TURN-Server mit folgendem Inhalt an.
sudo nano /etc/turnserver.conf
listening-port=5349
fingerprint
lt-cred-mech
use-auth-secret
static-auth-secret=geheimespasswort
realm=cloud.domain.tld
total-quota=100
bps-capacity=0
stale-nonce
no-loopback-peers
no-multicast-peers
Hier werden u.a. der Port und das Passwort des Servers sowie die Domain der Cloud eingetragen. Natürlich muss hier noch der Port im Router freigegeben werden. Ein starkes Passwort wird nach belieben vergeben.
Hierbei kann das Terminal hilfreich sein. Der folgende Befehl generiert z.B. ein Passwort mit 24 Zeichen.
gpg --gen-random --armor 1 24
Jetzt wird der Server in den Verwaltungseinstellungen als STUN- und TURN-Server inkl. Listening-Port sowie Passwort eingetragen.
Bei meinen ersten Versuchen auf dem Raspberry Pi fiel auf, dass der Service des TURN-Servers schneller startet als das gesamte System, was einen Betrieb unmöglich machte. Diese Problematik konnte ich wie im Artikel „coTurn zeitverzögert auf Raspberry Pi starten“ beschrieben, lösen. Leider überstand aber dieser Eingriff kein Systemupgrade. Durch einen sehr hilfreichen Kommentar von Matthias, kann ich nun eine bessere Lösung aufzeigen.
Es wird mit
sudo systemctl edit coturn.service
der Service des Servers editiert. Folgender Eintrag wird zwischen die Kommentare gesetzt:
### Editing /etc/systemd/system/coturn.service.d/override.conf
### Anything between here and the comment below will become the new contents of the file

[Service]
ExecStartPre=/bin/sleep 30

### Lines below this comment will be discarded

### /lib/systemd/system/coturn.service
Dies ermöglicht den TURN-Server (auch nach einem Upgrade) mit einer Verzögerung von 30 Sekunden zu starten.
Zum Schluss wird der Service neu gestartet.
sudo service coturn restart
Ein Check zeigt, ob der TURN-Server funktioniert. Hierzu klickt man auf das Symbol neben dem Papierkorb in der Rubrik TURN-Server der Nextcloud. Wenn alles perfekt läuft ist, wird im Screenshot, ein grünes Häkchen sichtbar.
Screen Sharing mit dem Raspberry Pi war schon immer ein fehleranfälliges Vergnügen. In der Vergangenheit hat die Raspberry Pi Foundation auf die proprietäre RealVNC-Software gesetzt. Zuletzt war RealVNC aber nicht Wayland-kompatibel. Die Alternative ist wayvnc, ein Wayland-kompatible VNC-Variante: Wie ich unter Remote Desktop und Raspberry Pi OS Bookworm schon berichtet habe, ist wayvnc aber nicht mit allen Remote-Clients kompatibel, insbesondere nicht mit Remotedesktopverbindung von Microsoft.
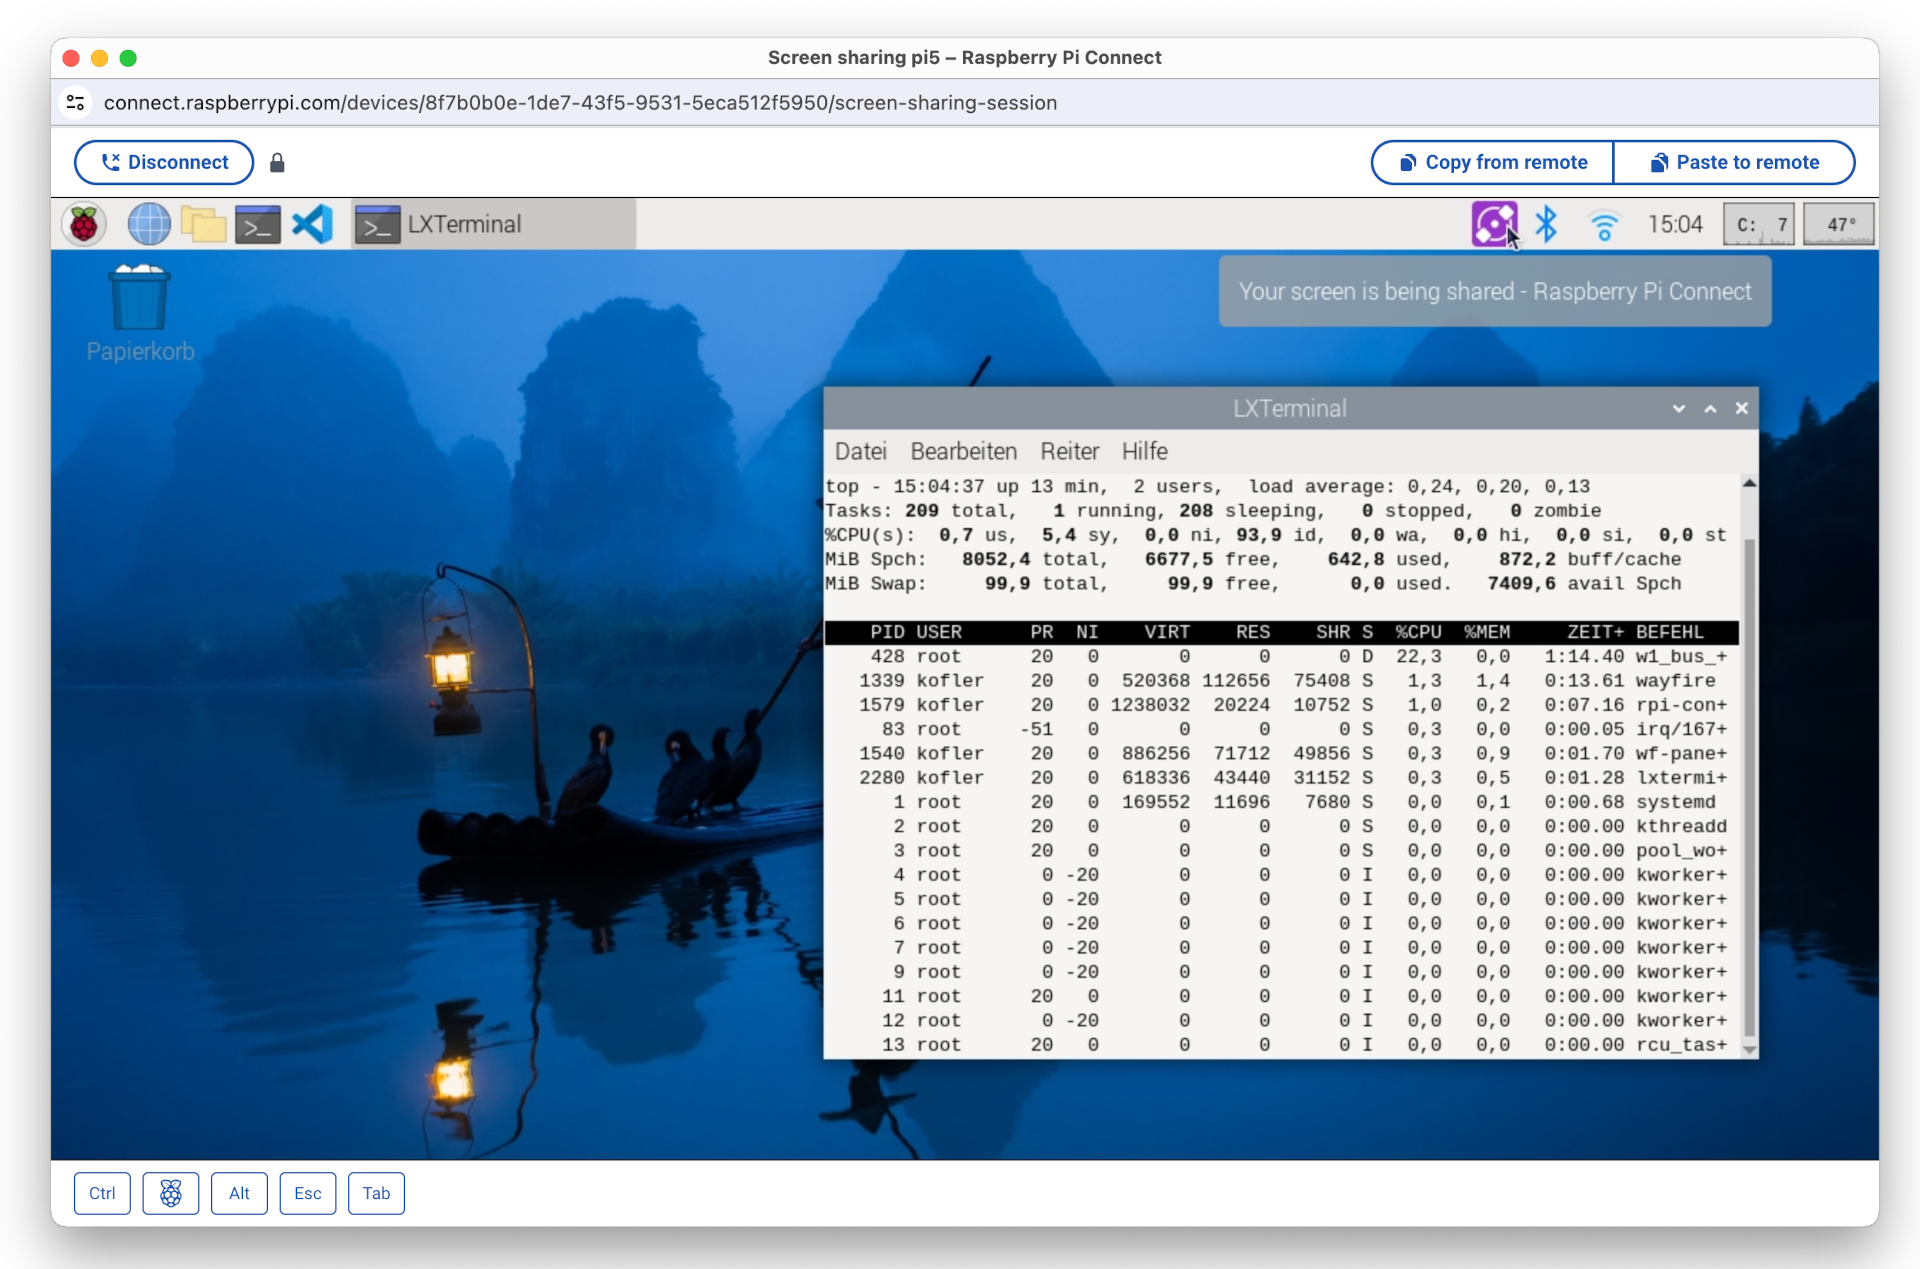
Anfang Mai 2024 hat die Raspberry Pi Foundation mit Raspberry Pi Connect eine eigene Lösung präsentiert. Ich habe das System ausprobiert. Um das Ergebnis gleich vorwegzunehmen: Bei meinen Tests hat alles bestens funktioniert, selbst dann, wenn auf beiden Seiten private Netzwerke mit Network Address Translation (NAT) im Spiel sind. Das Setup ist sehr einfach, als Client reicht ein Webbrowser. Geschwindigkeitswunder sind aber nicht zu erwarten, selbst im lokalen Netzwerk treten spürbare Verzögerungen auf.
Raspberry Pi Connect setzt voraus, dass Sie die aktuelle Raspberry-Pi-Version »Bookworm« verwenden und dass der PIXEL Desktop in einer Wayland-Session läuft. Das schränkt die Modellauswahl auf 4B, 400 und 5 ein. Ob Ihr Desktop Wayland nutzt, überprüfen Sie am einfachsten im Terminal:
echo $XDG_SESSION_TYPE

  wayland
Gegebenenfalls können Sie mit raspi-config zwischen Xorg und Wayland umschalten (Menüpunkt Advanced Options / Wayland).
Die Software-Installation verläuft denkbar einfach:
sudo apt update
sudo apt upgrade
sudo apt install rpi-connect
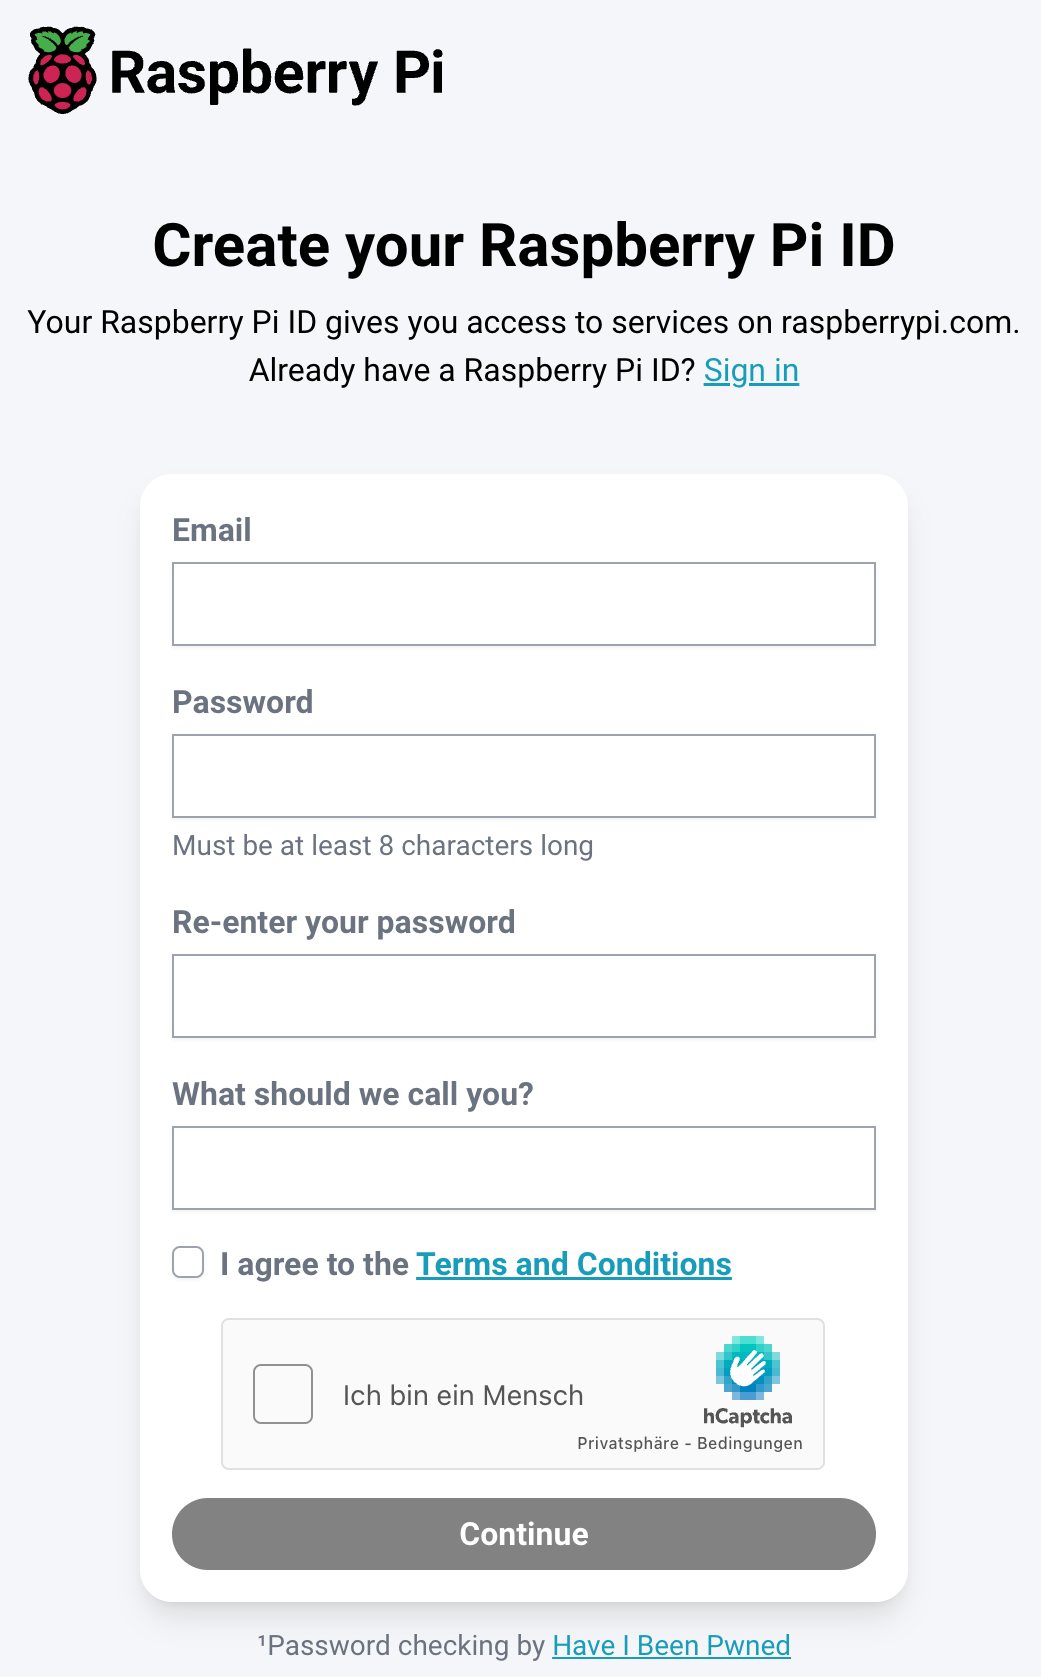
Nach der Installation erscheint ein neues Icon im Panel des PIXEL Desktops. Über dessen Menüeintrag Sign in gelangen Sie auf die Website https://connect.raspberrypi.com/sign-in. Dort müssen Sie eine Raspberry-Pi-ID einrichten. Die Eingabefelder sind auf ein Minimum beschränkt: E-Mail-Adresse, Passwort (2x) und Name. Fertig!
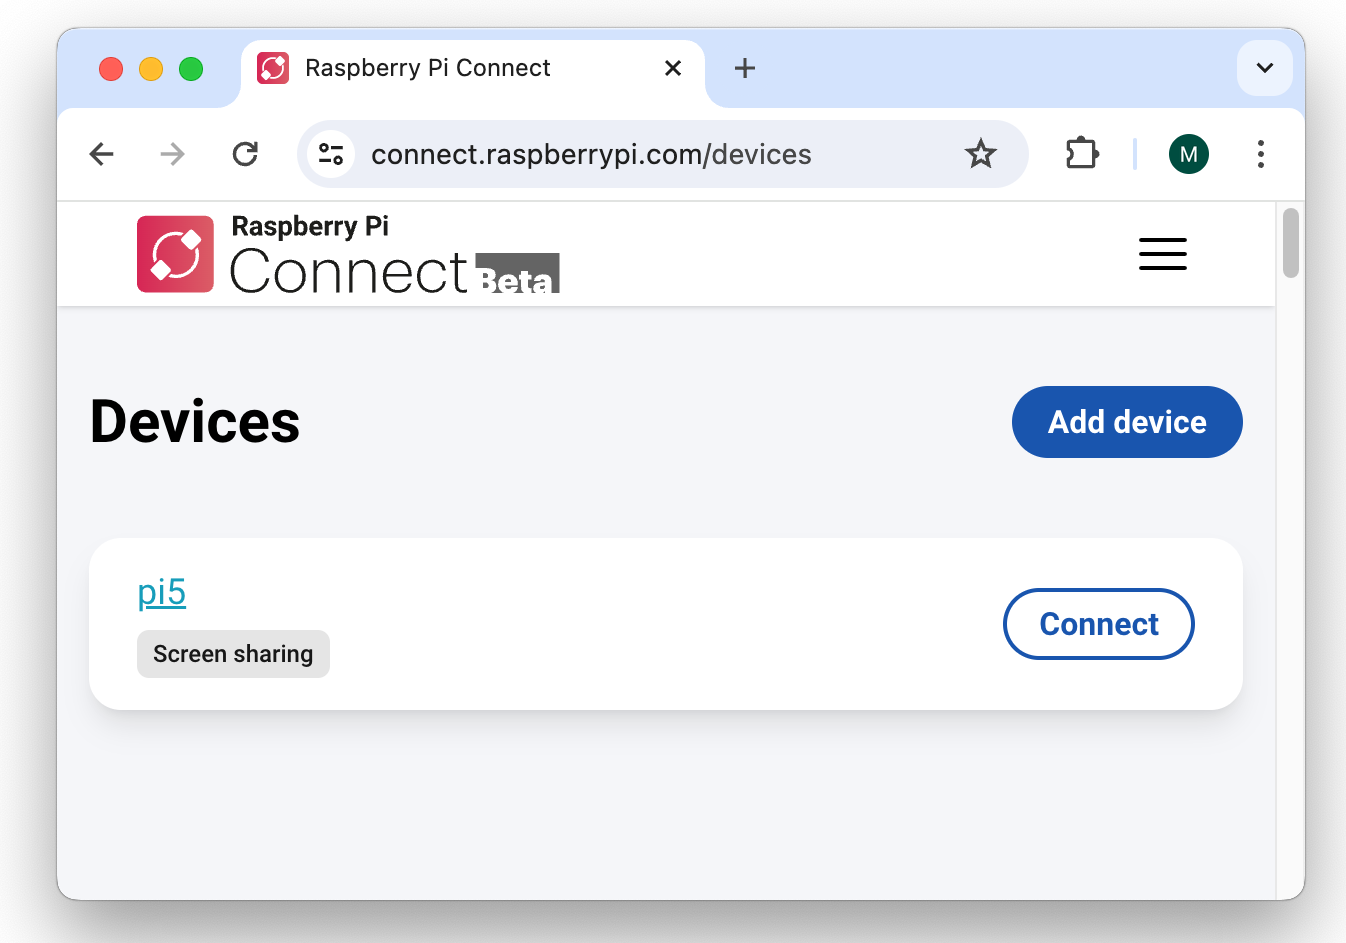
Um nun von einem anderen Rechner auf den PIXEL Desktop Ihres Raspberry Pis zuzugreifen, melden Sie sich dort ebenfalls auf der Website https://connect.raspberrypi.com/sign-in an. Dort werden alle registrierten Geräte aufgelistet. (Mit einer Raspberry-Pi-ID können als mehrere Raspberry Pis verknüpft werden.)
Bei meinen Tests hat Raspberry Pi Connect ausgezeichnet funktioniert. Der Verbindungsaufbau war problemlos. Der Desktop-Inhalt erscheint in einem neuen Browser-Fenster. Der Desktop-Inhalt wird automatisch auf die Fenstergröße skaliert. Die Bedienung ist denkbar simpel. Über zwei Buttons können Texte über die Zwischenablage kopiert bzw. eingefügt werden.
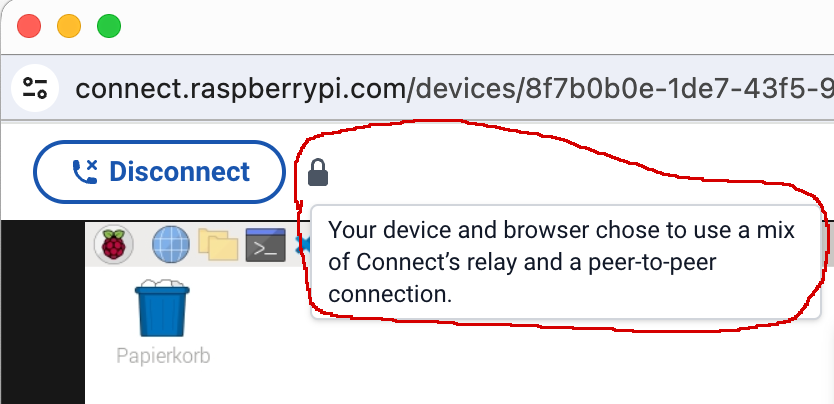
Raspberry Pi Connect testet beim Verbindungsaufbau, ob sich der Raspberry Pi und Ihr Client-Rechner (z.B. Ihr Notebook) im gleichen Netzwerk befinden. Wenn das der Fall ist, stellt der Client eine direkte Peer-to-Peer-Verbindung zum Raspberry Pi her. Nach dem Verbindungsaufbau fließen keine Daten mehr über den Raspberry-Pi-Connect-Server. Die Verbindungsgeschwindigkeit ist dann spürbar höher. Dennoch ist es empfehlenswert, die Bildschirmauflösung auf dem Raspberry Pi nicht höher einzustellen als notwendig.
Wenn sich Ihr Pi und Ihr Client-Rechner dagegen in unterschiedlichen (privaten) Netzwerken befinden, agiert ein Server der Raspberry Pi Foundation als Relay. Sowohl der Bildschirminhalt als auch alle Eingaben werden verschlüsselt nach Großbritannien und wieder zurück übertragen. Selbst wenn alle Geräte eine gute Internetverbindung haben, ist ein gewisser Lag unvermeidlich.
Details über die Art der Verbindung erfahren Sie, wenn Sie den Mauszeiger auf das Schloss-Icon im Screen-Sharing-Fenster bewegen.
Laut https://www.raspberrypi.com/news/raspberry-pi-connect/ verwendet Raspberry Pi Connect das Verfahren WebRTC. Dieser Standard kommt auch bei Programmen wie Microsoft Teams oder Zoom zum Einsatz.
Wenn die Remote-Desktop-Verbindung nicht im lokalen Netzwerk stattfindet, fließt der ganze Netzwerkverkehr über einen Relay-Server in Großbritannien. Dabei kommt das Protokoll Traversal Using Relays around NAT (kurz TURN) zum Einsatz. Die Daten werden TLS-verschlüsselt.
Der entscheidende Schwachpunkt des Systems besteht darin, dass es aktuell nur einen einzigen TURN-Server gibt. Je mehr gleichzeitige Remote-Desktop-Verbindungen aktiv sind, desto langsamer wird das Vergnügen … (Und besonders schnell ist es schon im Idealfall nicht.)
Raspberry Pi Connect punktet vor allem durch seine Einfachheit.
rpi-connect zu installieren. Allzu hohe Performance-Anforderungen sollten Sie nicht haben. Die Nachlaufzeiten bei Mausbewegungen und gar beim Verschieben eines Fensters sind beachtlich. Für administrative Arbeiten reicht die Geschwindigkeit aber absolut aus.
Schließlich bleibt abzuwarten, wie gut die Software skaliert. Aktuell befindet sich Raspberry Pi Connect noch in einem Probebetrieb. Soweit sich der Raspberry Pi und der Client-Rechner nicht im gleichen lokalen Netzwerk befinden, werden die Bildschirmdaten über einen Relay in Großbritannien geleitet. Aktuell gibt es genau einen derartigen Relay. Je mehr Anwender Raspberry Pi Connect gleichzeitig nutzen, desto langsamer wird es. Die Raspberry Pi Foundation lässt sich aktuell überhaupt offen, ob es den Relay-Betrieb dauerhaft kostenlos anbieten kann.
Seit Nextcloud Hub 8 (29.0.0) ist ChatGPT nicht mehr über den Picker der Nextcloud zu erreichen. Dieser Umstand kann Nerven kosten, wenn OpenAI’s KI-Dienst hin und wieder genutzt wird und man plötzlich feststellt, dass dieser nicht mehr funktioniert. So ging es mir, als ich den in die Nextcloud integrierten KI-Assistenten einem kleinen Publikum vorstellen wollte. Da das neueste Release 29.0.0 noch recht frisch ist, findet man derzeit wenig Hinweise, wie man ChatGPT weiter nutzen kann.
Dies hat mich nun dazu bewogen einen kleinen Artikel hierzu zu schreiben. Grundvoraussetzung ist jedoch ein Account beim US-amerikanischen Softwareunternehmen OpenAI bei dem ein API-Key erstellt wird.
Des weiteren müssen in der Nextcloud die Apps OpenAI and LocalAI integration und Nextcloud Assistant hinzugefügt und aktiviert werden.
Im Anschluss wird der API-Key, wie im Screenshot zu sehen ist, in der App OpenAI and LocalAI integration hinterlegt.
Nun kann man über den neuen Nextcloud-Assistent das KI-Tool nutzen.
Viel Spaß!
Da ich einiges an Zeit in meine auf dem Raspberry Pi 4 laufende Nextcloud investiert habe, wäre es schade, für das aktuelle Raspberry Pi OS 12, alles noch einmal aufsetzen und konfigurieren zu müssen. Obwohl die Entwickler des Betriebssystems von einem Upgrade generell abraten, habe ich mich auf die Suche nach einer guten und funktionierenden Anleitung gemacht und bin auf den vielversprechenden Artikel „Raspberry Pi OS – Update von Bullseye (11) auf Bookworm (12)“ von Sascha Syring gestoßen.
Um das Ganze ausgiebig zu testen, habe ich das Upgrade zuerst auf einem Raspberry Pi 4 durchgeführt, auf dem ein Mumble-Server läuft, den unsere Community produktiv zum Erfahrungsaustausch nutzt. Nachdem dies alles problemlos funktioniert hat, habe ich mich an meinen Nextcloud-RasPi gewagt. Was es weiter zu beachten gab, darauf gehe ich am Ende des Artikels noch ein.
Bevor es los geht muss das System auf den aktuellsten Stand unter Raspberry Pi OS 11 Bullseye gebracht werden. Hierzu führt man Folgendes aus:
sudo apt update && sudo apt upgrade && sudo apt dist-upgrade
Danach werden die Paketquellen auf das neue System Bookworm angepasst. Hierzu öffnet man die /etc/apt/sources.list
sudo nano /etc/apt/sources.list
und kommentiert alle aktiven Quellen, indem man vor jede aktive Zeile eine Raute „#“ setzt. Danach fügt man die drei Zeilen
deb http://deb.debian.org/debian bookworm main contrib non-free non-free-firmware
deb http://security.debian.org/debian-security bookworm-security main contrib non-free non-free-firmware
deb http://deb.debian.org/debian bookworm-updates main contrib non-free non-free-firmware
am Anfang ein und speichert die Datei mit Ctr + o ab und verlässt dann den Editor mit Ctr + x.
Das Gleiche Spiel wiederholt man mit den zusätzlichen Paketquellen.
sudo nano /etc/apt/sources.list.d/raspi.list
Hier wird nun folgende Zeile an den Anfang gesetzt:
deb http://archive.raspberrypi.org/debian/ bookworm main
Die Datei wird mit Ctr + o gespeichert und der Editor mit Ctr + x verlassen. Ist dies geschehen, können die Paketquellen neu eingelesen werden.
sudo apt update
Nun kommt der kniffligste Teil. Die Bootpartition muss an die neuen Gegebenheiten angepasst werden. Dazu wird die alte Boot-Partition ausgehängt.
sudo umount /boot
Dann wird das neue Verzeichnis /boot/firmware erstellt.
sudo mkdir /boot/firmware
Jetzt bearbeitet man die Partitionstabelle:
sudo nano /etc/fstab
Hier wird der Eintrag der Bootpartition entsprechend eingetragen. Bei mir sieht das so aus:
Die Datei wird wieder mit Ctr + o gespeichert und der Editor mit Ctr + x verlassen. Damit die Änderungen wirksam werden, wird systemd neu geladen
sudo systemctl daemon-reload
und die neue Boot-Partition gemountet.
sudo mount /boot/firmware
Im Nachgang werden die aktuelle Firmware und der aktuelle Kernel für das Raspberry Pi OS 12 (Bookworm) installiert
sudo apt install raspi-firmware linux-image-rpi-v8
und der alte Bootloader und Linux-Kernel entfernt.
sudo apt remove raspberrypi-kernel raspberrypi-bootloader
Ist dies geschehen, müssen die Paketquellen nochmalig mit
sudo apt update
eingelesen werden.
Nun kann das eigentlich Upgrade durchgeführt werden. Hierbei stoppt der Vorgang bei den wichtigsten Konfigurationsdateien. Diese werden in der Regel alle beibehalten.
sudo apt full-upgrade
Nun wird das System noch aufgeräumt.
sudo apt autoremove
sudo apt clean
Nach dem Neustart
sudo reboot now
sollte nun das aktuelle Raspberry Pi OS 12 laufen. Das installierte Betriebssystem lässt man sich mit
cat /etc/os-release
anzeigen.
PRETTY_NAME="Debian GNU/Linux 12 (bookworm)"
NAME="Debian GNU/Linux"
VERSION_ID="12"
VERSION="12 (bookworm)"
VERSION_CODENAME=bookworm
ID=debian
HOME_URL="https://www.debian.org/"
SUPPORT_URL="https://www.debian.org/support"
BUG_REPORT_URL="https://bugs.debian.org/"
Mit
uname -a
kann man nun den aktuellen Kernel checken. Meine Ausgabe sieht wie folgt aus:
Linux nextcloud 6.6.20+rpt-rpi-v8 #1 SMP PREEMPT Debian 1:6.6.20-1+rpt1 (2024-03-07) aarch64 GNU/Linux
(„nextcloud“ in dieser Zeile ist der Hostname)
Abschließend sei darauf hingewiesen, dass das Upgrade einige Gefahren in sich birgt. Bitte vorher unbedingt an ein Backup denken, was im Bedarfsfall wieder eingespielt werden kann!
Eingangs des Artikels hatte ich erwähnt, dass es Weiteres zu beachten gibt. Durch das Upgrade wurden die Einstellungen des Dienstes zu meinem Turn-Server zurück gesetzt. Ein funktionierender Turn-Server ist wichtig, um reibungslosen Verlauf in Videokonferenzen zu ermöglichen.
Wer also wie ich eine Nextcloud auf dem Raspberry Pi installiert hat und bisher meinen Anleitungen gefolgt ist, muss den zeitverzögerten Start des Turnservers, wie im Artikel „coTurn zeitverzögert auf Raspberry Pi starten“ beschrieben, wieder neu konfigurieren. Dazu editiert man die Datei /lib/systemd/system/coturn.service:
sudo nano /lib/systemd/system/coturn.service
Nun fügt man den folgenden Eintrag unter [Service] ein und speichert die Änderung mit Ctlr + o.
ExecStartPre=/bin/sleep 30
Den Editor verlässt man dann wieder mit Ctrl + x. Durch den Eintrag wird nun eine Verzögerung von 30 Sekunden erzwungen. Mit
sudo service coturn restart
wird der Turnserver zeitverzögert neu gestartet. jetzt arbeitet coTURN nach dem nächsten Reboot des Raspberry Pi wie gewünscht.
Viel Erfolg!
Ab sofort gibt es mit Lakka 5.0 die neuste Version der speziellen Linux-Distribution. Es ist eine schlanke Linux-Distribution, die einen kleinen Computer in eine vollwertige Retrogaming-Konsole verwandelt. Seit Version 4.3 gibt es einige nennenswerte Änderungen und Neuerungen. Lakka 5.0 basiert etwa auf dem Build-System von LibreELEC 11.0. Weitere Neuerungen und Änderungen in Lakka 5.0 Das Team hat RetroArch auf Version 1.17.0 aktualisiert. Mesa ist als Version 24.0.4 vorhanden. Ebenso gibt es aktualisierte Linux-Kernel. Das sind: Die entsprechenden Systeme und Emulatoren […]
Der Beitrag Lakka 5.0 – Retro-Spielekonsole – Raspberry Pi 5 unterstützt ist von bitblokes.de.
Der Raspberry Pi hat sich in den letzten Jahren von einem kleinen Minicomputer für Bastler und Nerds zu einem vollwertigen und verhältnismäßig leistungsfähigem Rechner entwickelt. Nicht wenige Anwender freuen sich darüber, für wenig Geld einen vollwertigen Miniserver zu bekommen.
Beim Einsatz des Raspberry Pi für den produktiven Einsatz als Server ist zu beachten, dass auch die angeschlossene Hardware hierfür geeignet sein sollte. Ein Gehäuse, bei dem er Pi überhitzt, ist genau so schädlich wie eine SD-Karte als Festplatte, da diese nicht für den Dauerbetrieb geeignet ist.
Durch den Einsatz rund um die Uhr gibt es sehr viele Schreib- und Lesevorgänge auf der SD-Karte. Hierfür sind diese Karten aber nur bedingt geeignet. Bei den ersten Raspberry Pi Generationen hatte ich sehr häufig Datenverlust, weil die SD-Karte den Geist aufgegeben hat.
Inzwischen läuft auf dem Pi bei mir eine Instanz von Home Assistant. Hier werden rund um die Uhr Daten aufgezeichnet und Automationen ausgeführt. Auch andere Dienste laufen hier, von denen ich keinen Ausfall erleiden möchte.
Außerdem sind die Lese- und Schreibgeschwindigkeiten einer SD-Karte sehr limitiert. Eine moderne SSD ist um ein Vielfaches schneller. Das wird vor allem dann deutlich, wenn man in Home Assistant Datenmengen abfragt, z.B. Diagramme anzeigt. Ladezeiten von mehreren Sekunden sind dann keine Seltenheit.
Die Konsequenz daraus ist, dass ich den Raspberry von einer SD-Karte auf eine SSD-Karte umziehen möchte. Dadurch, dass hier ein Produktivsystem läuft, möchte ich alle Installationen, Daten und Einstellungen möglichst verlustfrei auf das neue Medium umziehen. Wie ich das gemacht habe, erfahrt hier in folgendem Tutorial.
Um einen Geschwindigkeitsvorteil in messbare Größen zu fassen, kann man als Referenz einen Geschwindigkeitstest der SD-Karte machen. Mit dem folgenden Befehl werden Beispieldateien geschrieben. Der Befehl gibt aus, wie schnell die Geschwindigkeit dabei war.
$ dd if=/dev/zero of=/tmp/speedtest1.img bs=20MB count=5
5+0 records in
5+0 records out
100000000 bytes (100MB, 95 MiB) copied, 11.9403 s, 8.4 MB/s
Wenn der Umzug fertig ist, kann man diesen Test wiederholen. Bei mir kam ich von ca. 8,4 MB/s Schreibgeschwindigkeit auf 168 MB/s. Das hat sich mal gelohnt!
In meinem Fall handelt es sich um eine externe SSD, die über USB 3.0 angeschlossen wird. Nachdem ich sie angesteckt habe, prüfe ich ob sie rechtmäßig erkannt wird, indem ich den folgenden Befehl eingebe und in der Ausgabe nach der SSD suche.
$ lsblkAuf Github gibt es ein kleines Projekt, das viele Funktionen beinhaltet. Das Programm kopiert den Inhalt der SD-Karte auf die SSD, sodass von ihr gebootet werden kann und alle Einstellungen vorhanden sind.
$ git clone https://github.com/billw2/rpi-clone.git
$ cd rpi-clone
$ sudo cp rpi-clone /usr/local/sbin/sys-clone
$ sudo cp rpi-clone-setup /usr/local/sbin/sys-clone-setupAm besten ist es, wenn kein Service mehr läuft und der Kopiervorgang ungestört durchlaufen kann. Daher erst prüfen, was alles läuft, danach einzeln beenden
$ sudo systemctl stop cron
$ sudo systemctl stop nginx
$ sudo systemctl stop docker usw.Aus dem Check von Schritt 1 kennen wir bereits die Bezeichnung der Festplatte. Auf diese müssen wir nun verweisen mit dem Befehl:
$ rpi-clone sdaDer Wizard hält zunächst an und berichtet uns über den Zustand des Systems. Wenn alles korrekt ist, kann der Vorgang mit der Eingabe von „yes“ gestartet werden.
Nach Ende des Kopiervorgangs fährt man den Raspberry Pi herunter.
$ sudo shutdown nowAnschließend von der Stromversorgung trennen, die SD-Karte entfernen, und die Spannungsversorgung wieder herstellen. Jetzt bootet der Raspberry von SSD und ist sehr viel schneller.
The post Raspberry Pi: Umzug von SD-Karte auf SSD in wenigen Schritten first appeared on bejonet - Linux | Smart Home | Technik.
Mein Raspberry Pi 5 ist wirklich schnell und macht richtig Spaß. Bisher bin ich auch auf keine Probleme gestoßen und alle Software, die ich benutze, funktioniert. Nun habe ich allerdings angefangen, diverse VPNs auf dem Pi 5 mit Raspberry Pi OS Bookworm (Debian 12) zu testen und ExpressVPN hat gestreikt. Ich habe folgenden Fehler bekommen (bei der Desktop-Version): expressvpn: error while loading shared libraries: libresolv.so.2: ELF load command address/offset not page-aligned Zunächst dachte ich, dass das Problem an einer falschen […]
Der Beitrag ExpressVPN funktioniert nicht unter Raspberry Pi 5 – die Lösung ist von bitblokes.de.
Ab sofort darfst Du LibreELEC 12 Beta 1 testen. Die spezielle Linux-Distribution (JeOS – Just enough Operating System) bringt Kodi 21 Omega mit sich. Ebenso an Bord ist Linux-Kernel 6.6. Mit dem neuen Release-Zyklus hat das Entwickler-Team viele Geräte auf 64-Bit umgestellt. Dazu gehören auch die Versionen für Raspberry Pi 5 und 4. Benutzt Du Widevine DRM (erforderlich für verschiedene kopiergeschützte Video-Add-ons wie Prime Video, Netflix und so weiter) auf einem dieser Geräte und führst ein Upgrade von LibreELEC 11 […]
Der Beitrag LibreELEC 12 Beta 1 – besser auf Raspberry Pi 5 und Kodi 21 ist von bitblokes.de.
Ab sofort gibt es ein Update für Raspberry Pi OS. Die neueste Version bietet Linux-Kernel 6.6 LTS. Es gibt auch weitere Verbesserungen. Ich habe gerade ein Upgrade auf meinem Raspberry Pi 5 (der als Desktop-Ersatz richtig Spaß macht) durchgeführt und damit auch das Kernel-Upgrade erhalten. Die Basis hat sich nicht geändert und ist weiterhin Debian GNU/Linux 12 Bookworm. Unter der Haube ist aber nun Linux-Kernel 6.6 LTS. Aktualisiert wurden auch die beiden offiziell unterstützten Browser. Mit der März-2024-Variante von Raspberry […]
Der Beitrag Raspberry Pi OS mit Linux 6.6 LTS & besser mit Raspberry PI 5 ist von bitblokes.de.
Ein MQTT-Broker ist die Schnittstelle zwischen vielen IoT-Sensoren und Geräten, die Sensordaten auswerten oder Aktoren steuern. Das MQTT-Protokoll ist offen und sehr weit verbreitet. Es findet in der Industrie Anwendungen, ist aber auch in Smart Homes ist MQTT weit verbreitet.
MQTT ist ein sehr schlankes und schnelles Protokoll. Es wird in Anwendungen mit niedriger Bandbreite gerne angewendet.
MQTT funktioniert, grob gesagt, folgendermaßen: IoT-Geräte können Nachrichten versenden, die von anderen IoT-Geräten empfangen werden. Die Vermittlungsstelle ist ein sogenannter MQTT-Broker. Dieser empfängt die Nachrichten von den Clients. Gleichzeitig können diese Nachrichten von anderen Clients abonniert werden. Die Nachrichten werden in sog. Topics eingestuft, die hierarchisch angeordnet sind, z.B. Wohnzimmer/Klima/Luftfeuchtigkeit.
Home Assistant, oder ein anderer Client, kann diesen Topic abonnieren und den Nachrichteninhalt („Payload„) auswerten (z.B. 65%).
In Home Assistant OS und Supervisor gibt es ein Addon, das einen MQTT-Broker installiert. Das ist sehr einfach, komfortabel und funktioniert wohl recht zurverlässig. In den Installationsarten Home Assistant Container und Core gibt es diese Möglichkeit nicht. Hier muss man manuell einen MQTT-Broker aufsetzen.
In diesem Artikel beschäftige ich mich damit, wie man den MQTT-Brocker Mosquitto über Docker installiert. Anschließend zeige ich, wie man die Konfigurationsdatei gestaltet und eine Verbindung zu Home Assistant herstellt. Das Ergebnis ist dann ungefähr so, als hätte man das Addon installiert. Los gehts!
Als MQTT-Broker verwende ich die weit verbreitete Software Mosquitto von Eclipse. Dieser wird auch von Home Assistant bevorzugt und ist derjenige Broker, den das Addon installieren würde.
Für diese Anleitung wird vorausgesetzt, dass Docker bereits installiert ist und eine SSH-Verbindung zum Server hergestellt werden kann.
Schritt 1: Zunächst erstellen wir ein paar Ordner, die wir später benötigen. Mosquitto wird später so konfiguriert, dass in diese Ordner alle wichtigen Dateien abgelegt werden. Dadurch kann man auf dem Filesystem des Servers Mosquitto konfigurieren und beobachten.
$ mkdir mosquitto
$ mkdir mosquitto/config
$ mkdir mosquitto/data
$ mkdir mosquitto/log
Schritt 2: Nun wird die Konfigurationsdatei für Mosquitto erstellt. Über diese Datei kann man das Verhalten von Mosquitto steuern.
$ nano config/mosquitto.conf
persistence true
persistence_location /mosquitto/data/
log_dest file /mosquitto/log/mosquitto.log
log_dest stdout
password_file /mosquitto/config/mosquitto.passwd
allow_anonymous false
listener 1883
Schritt 3: Mit dem folgenden Befehl lädt man sich das aktuelle Image von Eclipse Mosquitto auf den Server.
$ docker pull eclipse-mosquitto
Schritt 4: Mit dem folgenden Befehl wird der Docker-Container gestartet. Das ist der Schlüsselmoment, jetzt muss alles klappen.
$ docker run -it -p 1883:1883 -p 9001:9001 --name mosquitto -v /home/pi/mosquitto/config:/mosquitto/config -v /home/pi/mosquitto/data:/mosquitto/data -v /home/pi/mosquitto/log:/mosquitto/log eclipse-mosquitt
Die Flags bedeuten hierbei folgendes:
Wer lieber Docker Compose verwendet, trägt diesen Eintrag in seine *.yaml ein:
services:
    eclipse-mosquitto:
        stdin_open: true
        tty: true
        ports:
            - 1883:1883
            - 9001:9001
        restart: unless-stopped
        container_name: mosquitto
        volumes:
            - /home/pi/mosquitto/config:/mosquitto/config
            - /home/pi/mosquitto/data:/mosquitto/data
            - /home/pi/mosquitto/log:/mosquitto/log
        image: eclipse-mosquitto
Schritt 5: Checken, ob der Container ordnungsgemäß läuft. In der folgenden Liste sollte eine Zeile mit dem Mosquitto-Docker auftauchen. Dieser sollte außerdem „up“ sein. Falls nicht, nochmal versuchen den Container zu starten und kontrollieren, ob er läuft.
$ docker container ls -a
CONTAINER ID   IMAGE          COMMAND   CREATED        STATUS        PORTS    NAMES
xxxxxxxxx   eclipse-mosquitto "/init"   3 minutes ago   Up 2 minutes  [...]   mosquitto
Schritt 6: Sehr gut, der Container läuft. Es wird dringend empfohlen, den MQTT-Broker so abzusichern, dass nur angemeldete User darauf zugreifen können. Das ist ja schon in Schritt 2 in die Konfigurationsdatei geschrieben worden. Mit dem folgenden Befehl melden wir uns in der Shell innerhalb des Containers an und erstellen einen Benutzer. In diesem Beispiel mosquitto. Im Anschluss an diesen Befehl wird man zweimal gebeten, das Passwort für den User festzulegen. Ist das geschafft, läuft der MQTT-Broker auf dem Server. Herzlichen Glückwunsch!
$ docker exec -it mosquitto sh // öffnet die Shell innerhalb des Dockers
mosquitto_passwd -c /mosquitto/config/mosquitto.passwd mosquitto
Optional Schritt 7: Den MQTT-Broker bindet man in Home Assistant ein, indem man auf Einstellungen → Geräte und Dienste → + Integration hinzufügen klickt. Im Suchfenster nach „MQTT“ suchen und die Zugangsdaten eingeben.
Die Server-Adresse findet man übrigens am schnellsten über ifconfig heraus.
The post MQTT-Broker Mosquitto als Docker Container installieren first appeared on bejonet - Linux | Smart Home | Technik.
Smart Homes sind in aller Munde. Bei Neubauten sowieso, aber auch bestehende Immobilien werden gerne zu so genannten Smart Homes umgerüstet. Den großen Markt teilen sich natürlich kommerzielle Anbieter, aber gerade auf der Softwareseite konkurrieren auch freie und open source Software um die Kunden. Die bekanntesten Teilnehmer im open source Bereich sind FHEM, OpenHAB und Home Assistant (früher bekannt als hass.io).
Diese Software soll verschiedene smarte Geräte vereinen, so dass sie alle unter einer Haube stecken. Anstatt jeweils eine Anwendung für die Heizung, das Licht und die Energieversorgung zu verwenden, soll die Software übergeordnet sein. Sie bildet damit die Schnittstelle zwischen den Geräten und mir.
Ich möchte mein Haus mit dem Home Assistant smart machen, bzw. einige der vorhandenen Komponenten dort einbinden. In diesem Artikel möchte ich zunächst auf die Installation von Home Assistant Container eingehen.
Der mächtige Home Assistant wird gerne auf einem Raspberry Pi installiert. In der Regel verwendet man dafür gleich ein ganzes Image für das Betriebssystem. Das bedeutet, dass man statt des üblichen Raspbian das „Home Assistant Operating System“ installiert.
Der Vorteil liegt darin, dass man den Home Assistant in vollem Umfang nutzen kann. Der Nachteil ist, dass man über ein stark angepasstes OS verfügt. Möchte man noch weitere Software darauf laufen lassen, könnte das zu Konflikten führen.
In meinem Fall laufen noch andere Prozesse auf dem Raspberry. Somit kommt für mich das OS nicht infrage. Stattdessen möchte ich auf Home Assistant Container setzen. Hier läuft die Software über Docker.
Benutzt man den Home Assistant Container, muss man mit Einschränkungen leben. Es ist beispielsweise nicht möglich, Add-ons zu installieren. Der Grund liegt meines Wissens darin, dass Add-ons als (Docker-)Container installiert werden. Und das geht nicht, wenn bereits die Hauptanwendung in einem (Docker-) Container läuft. [Falls das jemand genauer weiß, gerne einen Kommentar hinterlassen!]
Was man als Vorbereitung braucht, ist ein installiertes Linux-System. In meinem Beispiel ist es Raspbian auf einem Raspberry Pi 4. Dort meldet man sich via SSH an.
Schritt 1: Docker installieren. Gegebenenfalls hat man eine alte Version bereits installiert. Diese muss man entfernen und die aktuelle Version installieren. Dazu wird das Docker-Repository hinzugefügt und die Software daraus installiert. Am Ende wird eine Benutzergruppe „docker“ erstellt (ggf. geschieht das automatisch). Der aktuelle Benutzer – hier nennt er sich pi – wird der Gruppe hinzugefügt.
sudo apt-get remove docker docker-engine docker.io containerd runc
sudo apt-get update
sudo apt-get install ca-certificates curl gnupg lsb-release
curl -fsSL https://download.docker.com/linux/debian/gpg | sudo gpg --dearmor -o /usr/share/keyrings/docker-archive-keyring.gpg
echo   "deb [arch=$(dpkg --print-architecture) signed-by=/usr/share/keyrings/docker-archive-keyring.gpg] https://download.docker.com/linux/debian \
 $(lsb_release -cs) stable" | sudo tee /etc/apt/sources.list.d/docker.list > /dev/null

sudo apt-get update
sudo apt-get install docker-ce docker-ce-cli containerd.io
sudo groupadd docker
sudo usermod -aG docker pi
Schritt 2: Home Assistant Container installieren. Der folgende Befehl holt sich das entsprechende Image aus dem Dockerhub, lädt es herunter und installiert es. Es ist wichtig, dass der Ordnerpfad für die Konfigurationsdatei korrekt angegeben wird. Wie oben bereits beschrieben, fehlt die Add-on-Funktion. Um die configuration.yaml bearbeiten zu können, muss man an diese Datei herankommen. Mit der Flag -v mountet man einen existierenden Ordner in den Docker-Container und kann damit die Datei weiterhin bearbeiten.
mkdir /home/pi/homeassistant/config
docker run -d \
  --name="homeassistant" \
  --privileged \
  --restart=unless-stopped \
  -e "TZ=Europe/Berlin"
  -v /home/pi/homeassistant:/config \
  --net=host \
  homeassistant/home-assistant:stable
Wer lieber Docker Compose verwendet, kann den folgenden Eintrag in die *.yaml eintragen:
name: smart_home_p10
services:
    home-assistant:
        container_name: homeassistant
        privileged: true
        restart: unless-stopped
        environment:
            - TZ=Europe/Berlin
        volumes:
            - /home/pi/homeassistant:/config
        network_mode: host
        image: ghcr.io/home-assistant/home-assistant:stable
Schritt 3: Docker-Image verwalten. Die gesamte Home Assistant Installation kann man über den Container starten und stoppen. Ein Update führt man ebenfalls über das Docker-Image aus. Die Befehle hierfür lauten folgendermaßen.
# Update installieren
docker pull homeassistant/home-assistant:stable
# Container stoppen und entfernen
docker stop homeassistant
docker rm homeassistantSchritt 4: Auf Home Assistant zugreifen. Ab jetzt erfolgt die Verwaltung des Home Assistant über die Weboberfläche. Mit http://<IP-Adresse des Raspberrys>:8123 kann man von einem PC des gleichen Netzwerks auf die Installation zugreifen. Änderungen an der configuration.yaml müssen weiterhin über die Systemoberfläche, also z.B. mit nano oder vim über SSH erfolgen.
nano /home/pi/homeassistant/config/configuration.yamlThe post Home Assistant Container installieren first appeared on bejonet - Linux | Smart Home | Technik.
Der Raspberry Pi 4 kann 4K@60Hz ausgeben. Unter LibreELEC muss dies über die config.txt aktiviert werden. Leider funktioniert die Methode (noch) nicht mit LibreELEC 10. Über den Texteditor: Steckt die SD-Karte in euren PC,...
Im vorherigen Beitrag habe ich euch gezeigt wie ihr den Hauppauge WinTV-soloHD oder Hauppauge WinTV-dualHD unter Linux einrichtet. Hinweis: Für Raspberry Pi OS 10 „Buster“ gibt es derzeit (Stand: Januar 2021) keine eigenen Tvheadend...
Ein NAS zu verwenden ist in vielen Situationen sinnvoll. Wenn man beispielsweise mehrere netzwerkfähige Geräte verwendet, seien es PCs, Tablets oder Fernseher, können alle Geräte auf den gleichen Speicher zugreifen. Dort gespeicherte Dateien, beispielsweise Urlaubsfotos, können dann auf allen diesen Geräten angezeigt werden.
Meine Motivation ist allerdings vor allem der redundante Festplattenspeicher. Ich verwende ein NAS mit zwei Festplatten. Ich werde sie so konfigurieren, dass beide Festplatten sich gegenseitig spiegeln, also exakt die gleichen Daten speichern. Das nennt sich RAID 1 (Redundant Array of independent disks). Fällt eine der beiden Festplatten aus, kann sie ersetzt werden und die Daten sind noch auf der zweiten Festplatte gespeichert.
Das aktuelle Einstiegsmodell von Synology, DS218j, genügt für mich allemal. Ich werde einen relativ geringen Traffic darauf laufen lassen und brauche dort keine übermäßige Rechenleistung (momentan habe ich keinen Bedarf an Videocodierung oder anderen aufwendigen Berechnungen). Ich kann von meinen Geräten im Heimnetzwerk darauf zugreifen und haben die besagte Ausfallsicherheit durch das RAID 1.
Andere Hersteller kommen natürlich auch in Frage. Für meine Bedürfnisse ist es schon beinahe egal, wer das NAS herstellt. Ich habe mich für den Hersteller entschieden, der in meinem Bekanntenkreis bereits verwendet wird.
Prinzipiell gibt es sogar die Möglichkeit, das NAS über ein Raspberry Pi selbst zu bauen. Das Betriebssystem OpenMediaVault kann man das sogar recht komfortabel umsetzen. Ein halbwegs neuer Raspberry Pi und externe Festplatten genügen, schon kann man die Low Budget Variante selber bauen. Die Einrichtung funktioniert anschließend über den Browser, so wie es auch in den kommerziellen Varianten der Fall ist.
Ich entschied mich für die kommerzielle Variante. Das ist – zugegeben – eher untypisch für mich und das Blog. Normalerweise bin ich eher der Bastler, der gerne solche Systeme selber baut. In diesem speziellen Fall war mir die Kaufvariante allerdings lieber.
Die zweite Frage, nachdem die Entscheidung auf die Diskstation DS218j gefallen ist, lautet: welche Festplatten werde ich verwenden?Die sogenannten NAS-Festplatten sind robuster ausgestattet als die typischen Desktop-Festplatten. Die wesentlichen Unterschiede zwischen den Typen sind die folgenden:
Ich habe mal letztendlich für die NAS-Version von Western Digital entschieden (WD Red). Aus meiner Sicht sind alle HDD-Hersteller gleichbedeutend, es hätte genauso gut Seagate oder Sandisk oder etwas anderes werden können. Die NAS-Festplatten kosten nur unwesentlich mehr als die Desktop-Version.
The post Ein NAS verwenden: Grundsatz first appeared on bejonet.
